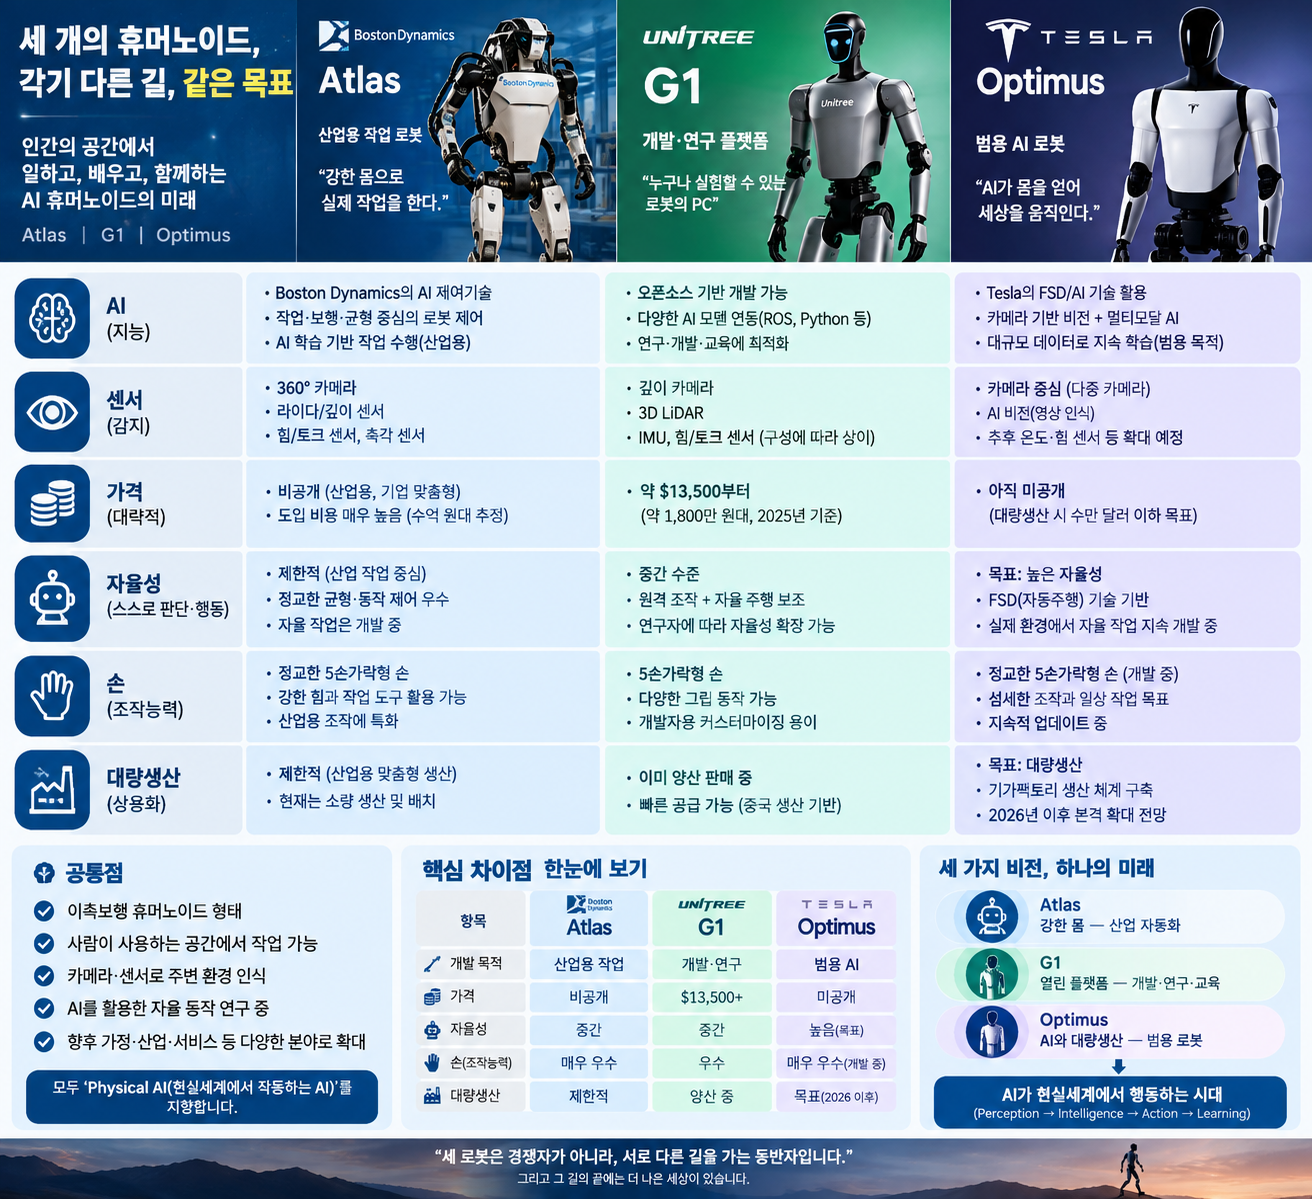
아틀라스(Boston Dynamics), 유니트리 G1(Unitree), 테슬라 옵티머스(Optimus)는 모두 “인간이 사용하는 공간에서 인간처럼 움직이고 일하는 이족보행 휴머노이드”라는 공통점을 갖지만, 개발 목적과 강점은 상당히 다르다.
1. 가장 중요한 차이: “무엇을 위해 만들었나?”
🤖 Atlas = 일하는 로봇
Boston Dynamics는 Atlas를 명확하게 산업용 휴머노이드로 방향 전환했습니다.
특히 자동차 공장에서
부품을 들고 → 이동하고 → 작업하고 → 다른 작업으로 이동
하는 식의 실제 제조업 업무를 목표로 합니다.
2026년 제품형 Atlas는 현대차와 Google DeepMind 등에 실제 배치가 예정되어 있고, 한 Atlas가 학습한 작업을 다른 Atlas fleet에 배포하는 구조도 강조하고 있습니다.
핵심:
Physical AI + 산업 자동화
🦾 Unitree G1 = 로봇의 PC
G1은 세 모델 중 접근성이 가장 높은 편입니다.
공식 가격은 현재 미국 기준 $13,500부터 제시되고 있으며, 23~43개의 관절 모터, 깊이 카메라와 3D LiDAR, Wi-Fi 6 등을 제공합니다.
특히 중요한 것은 2차 개발입니다.
연구자나 개발자가 로봇을 직접 프로그래밍하고 AI 모델을 실험하기 좋은 플랫폼이라는 것입니다.
그래서 G1을 비유하면:
G1 = 휴머노이드 로봇계의 PC
라고 볼 수 있습니다.
🧠 Tesla Optimus = AI가 몸을 얻는 것
Tesla의 접근법은 조금 다릅니다.
Tesla는 Optimus를 단순한 로봇 기계가 아니라 AI + 비전 + 모션 플래닝 + 전기모터 + 배터리 + 대량생산의 결합으로 보고 있습니다.
특히 Tesla는 자동차에서 축적한
카메라 → AI → 판단 → 제어
기술과 실제 차량에서 얻는 대규모 데이터를 Optimus에 활용하려고 합니다. Tesla는 Optimus를 범용·자율 이족보행 로봇으로 개발한다고 밝히고 있습니다.
따라서 Tesla의 핵심은
“로봇을 잘 만드는 것”보다 “AI가 로봇을 대규모로 학습하도록 만드는 것”
에 가깝습니다.
2. 세 로봇의 철학을 비교하면
제가 아주 간단하게 표현하면 다음과 같습니다.
Atlas
“몸을 먼저 극한까지 발전시킨다.”
↓
G1
“로봇을 누구나 실험할 수 있는 플랫폼으로 만든다.”
↓
Optimus
“AI에게 인간의 몸을 준다.”
이 차이가 상당히 중요합니다.
3. AI 관점에서 보면
여기서 사용자께서 관심을 가지고 계신 **“AI → 데이터 → 현실세계”**라는 관점으로 보면 더 재미있습니다.
기존 AI
데이터
↓
AI
↓
화면
ChatGPT 같은 AI는 주로 디지털 세계에서 활동합니다.
그런데 휴머노이드는
센서
↓
현실세계 데이터
↓
AI
↓
판단
↓
모터
↓
현실세계 행동
으로 연결됩니다.
즉,휴머노이드는 AI의 출력 장치가 아니라 AI가 현실세계에서 행동하기 위한 ‘신체(Embodiment)’
라고 볼 수 있습니다.
4. 특히 중요한 차이: 센서
Atlas
Atlas는 산업환경에서 작업하기 위해 360° 카메라와 촉각 센서 등을 사용합니다.
G1
G1은 공식 사양에 Depth Camera + 3D LiDAR가 명시되어 있습니다.
즉 G1은 주변 공간을 3차원으로 파악하는 데 상당히 적극적인 방식입니다.
Optimus
Tesla는 상대적으로 카메라와 AI 비전을 중심으로 접근합니다. Tesla는 자동차에서 사용해온 비전 기반 AI와 추론 컴퓨팅을 이족보행 로봇에도 적용하려는 전략을 설명하고 있습니다.
따라서 아주 단순화하면:
G1 → 센서로 세상을 측정
Atlas → 센서 + 정교한 로봇제어
Optimus → 카메라 + AI가 세상을 이해하고 행동
이라는 차이가 있습니다.